
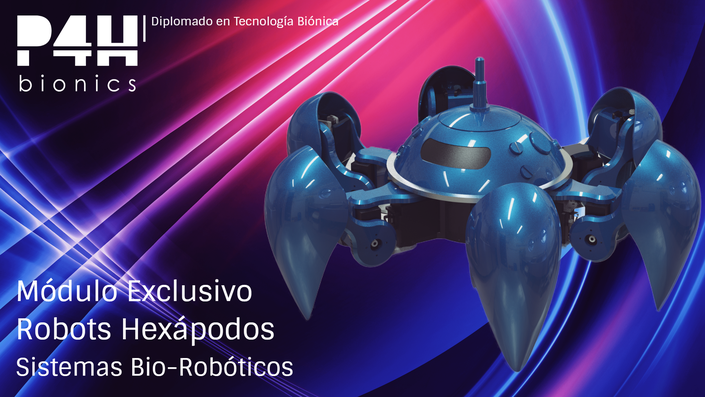
(Fase 6.2) Bio-robots Hexápodos
Incluido en Suscripción Mensual o Anual.
Estimado alumno (a):
Te damos la bienvenida a este nuevo módulo.
En este curso abordaremos el tema de los robots móviles, específicamente el caso de los dispositivos con seis extremidades, denominados como robots hexápodos.
Revisaremos la parte de la cinemática directa e inversa en este tipo de dispositivos, propondremos rutinas de movimiento, aplicaremos la planeación y seguimiento de trayectorias sencillas en las extremidades, el ciclo de marcha, así como la simulación de todas estas acciones, de tal manera que al final el robot pueda moverse de forma estable y sin caerse.
Para todos estos temas utilizaremos como ejemplo al robot hexápodo P4H Bionics.
Esperamos que el contenido sea de tu agrado y ¡vamos a comenzar!.
Equipo P4H
Plan de estudios del curso
-
ComenzarManipulador de 2GDL (57:44)
-
ComenzarManipulador de codo (52:39)
-
ComenzarExtremidad del robot hexápodo (31:32)
-
Vista previaPosiciones iniciales de las extremidades (15:59)
-
ComenzarMovimiento de las extremidades (109:28)
-
ComenzarTraslaciones (67:16)
-
ComenzarActividad 1
-
ComenzarRotaciones (78:39)
-
ComenzarRotaciones con matrices (128:08)
-
ComenzarRotaciones compuestas (40:03)
-
ComenzarActividad 2
-
ComenzarCiclo de marcha (148:05)
-
ComenzarCaminata diagonal (48:20)
-
ComenzarCaminata rotacional (48:50)
-
ComenzarActividad 3
Su instructor

P4H Bionics
Somos una empresa comprometida en la generación de tecnología Biónica Personalizada. Nuestro equipo cuenta con más de 20 años de experiencia en conjunto.
Al día de hoy contamos con más de 3,000 familias a las que hemos beneficiado con esta tecnología.
Nuestra visión es compartir nuestra experiencia contigo y transmitir el conocimiento para que juntos logremos crear mejor tecnología para las personas que lo necesitan.